AgentPicky Ratgeber
Mähroboter unter Trampolin & Spielgeräten: Was bei Füßen, Querstangen und Hinderniserkennung zählt
Trampolinfüße, Querstangen und niedrige Spielgeräte sind typische Problemzonen für Mähroboter. Entscheidend ist, ob der Roboter darunter fahren darf, Hindernisse korrekt einschätzt und genug Raum zum Wenden hat.
Mähroboterca. 8 Min.Aktualisiert August 2026
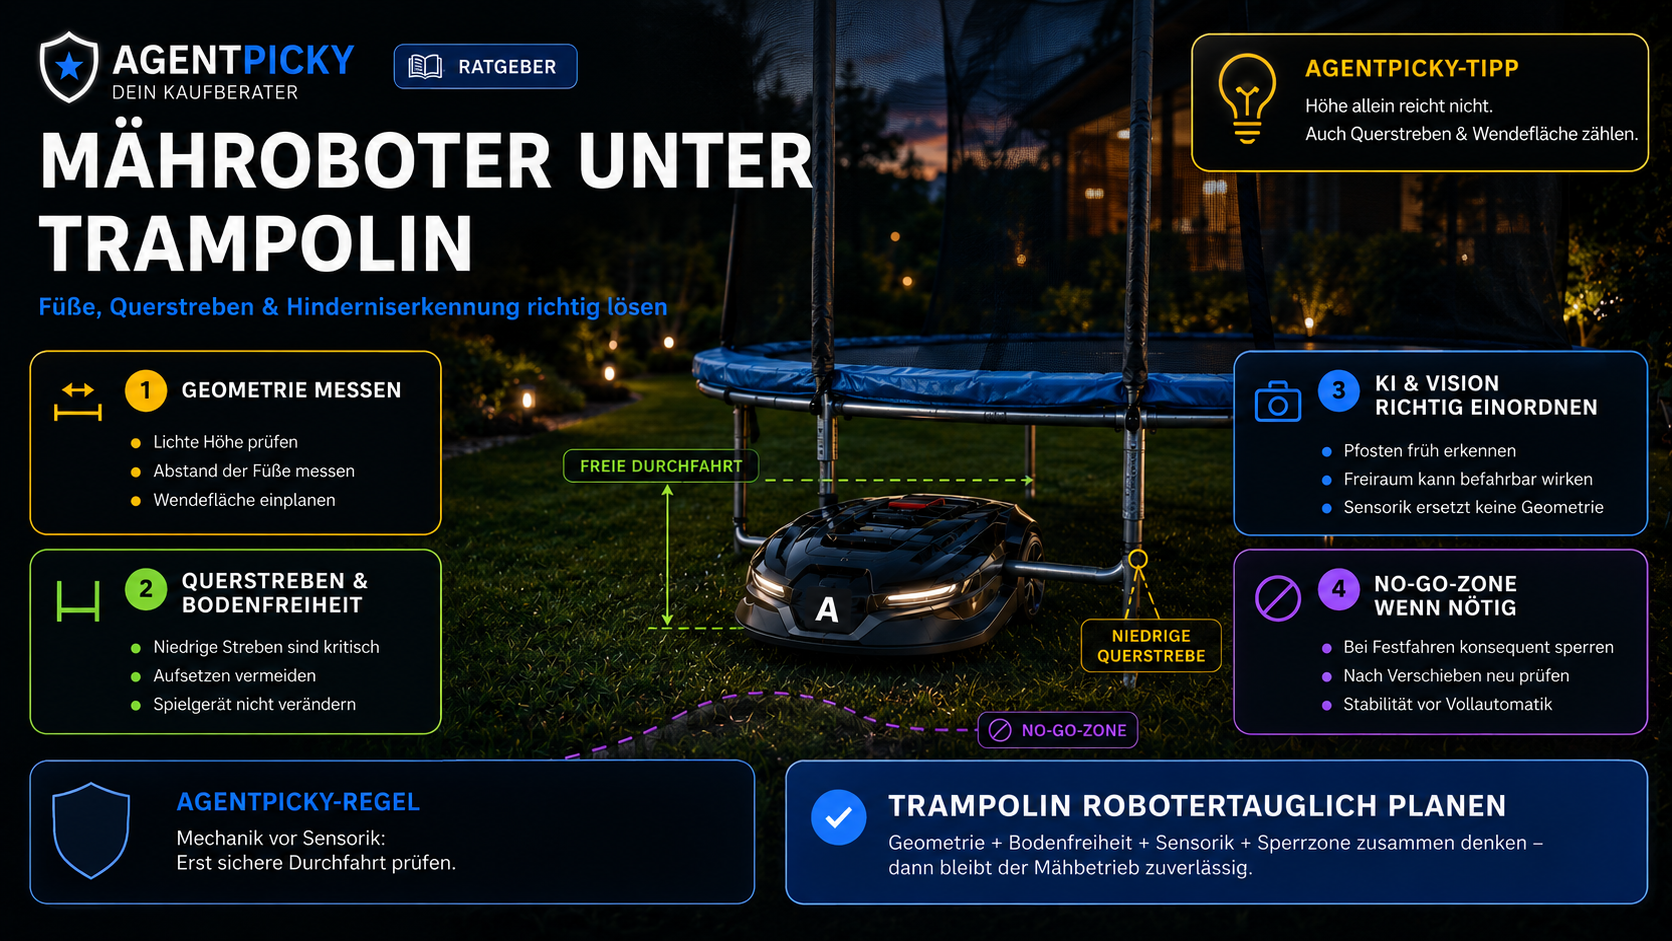
- Trampoline sind typische Problemstellen, weil Füße, Querstreben und niedrige Bauteile den Fahrweg eines Mähroboters einschränken.
- Husqvarna nennt ein Kindertrampolin ausdrücklich als Beispiel für einen Bereich, in dem sich ein Automower wiederholt festfahren kann.
- Moderne Vision-Systeme erkennen Beine und Pfosten, können den freien Raum unter einer erhöhten Konstruktion aber trotzdem als befahrbar interpretieren.
- Wenn der Roboter regelmäßig festfährt, ist eine No-go-Zone beziehungsweise Insel meist zuverlässiger als wiederholte Kollisionen.
- Wer unter dem Trampolin automatisch mähen möchte, braucht genügend Höhe, Breite, Bodenfreiheit und Wendefläche – ohne tragende Spielgeräteteile eigenmächtig zu verändern.
Nicht das Trampolin selbst ist das Problem, sondern seine Geometrie: Füße, Querstreben, Bodenfreiheit und Wendefläche müssen zum Mähroboter passen.
Ein Trampolin steht oft genau dort, wo der Rasen am schnellsten wächst: mitten auf einer offenen Fläche. Für einen Mähroboter scheint das zunächst ideal. Er könnte einfach darunterfahren und die Fläche automatisch mitmähen. In der Praxis gehören Trampoline jedoch zu den typischen wiederkehrenden Hindernissen im Arbeitsbereich.
Entscheidend sind die Füße, horizontale Querstreben, die lichte Höhe, der Abstand zwischen den Beinen und die Art der Hinderniserkennung. Ein moderner Roboter kann die Beine erkennen und trotzdem versuchen, unter einer erhöhten Konstruktion hindurchzufahren. Ein anderes Modell meidet dagegen den gesamten Bereich und lässt darunter Gras stehen.
Warum Mähroboter unter Trampolinen festfahren
Husqvarna führt ein Kindertrampolin in einer aktuellen Fehlerhilfe ausdrücklich als Beispiel für einen Bereich auf, in dem ein Automower wiederholt festfahren kann. Die Ursache kann eine Serie von Kollisionen oder Wendemanövern in einem engen Bereich sein. Der Hersteller empfiehlt in diesem Fall, die problematische Stelle als ausgeschlossenen Bereich beziehungsweise Insel zu isolieren.
Bei Trampolinen entstehen gleich mehrere Fallen: Ein Rad fährt auf eine Querstrebe, das Gehäuse bleibt zwischen zwei Beinen hängen, der Roboter erkennt einen Pfosten erst spät oder er gelangt zwar hinein, findet aber keinen stabilen Weg wieder heraus. Je enger die Konstruktion, desto häufiger muss das Gerät wenden.
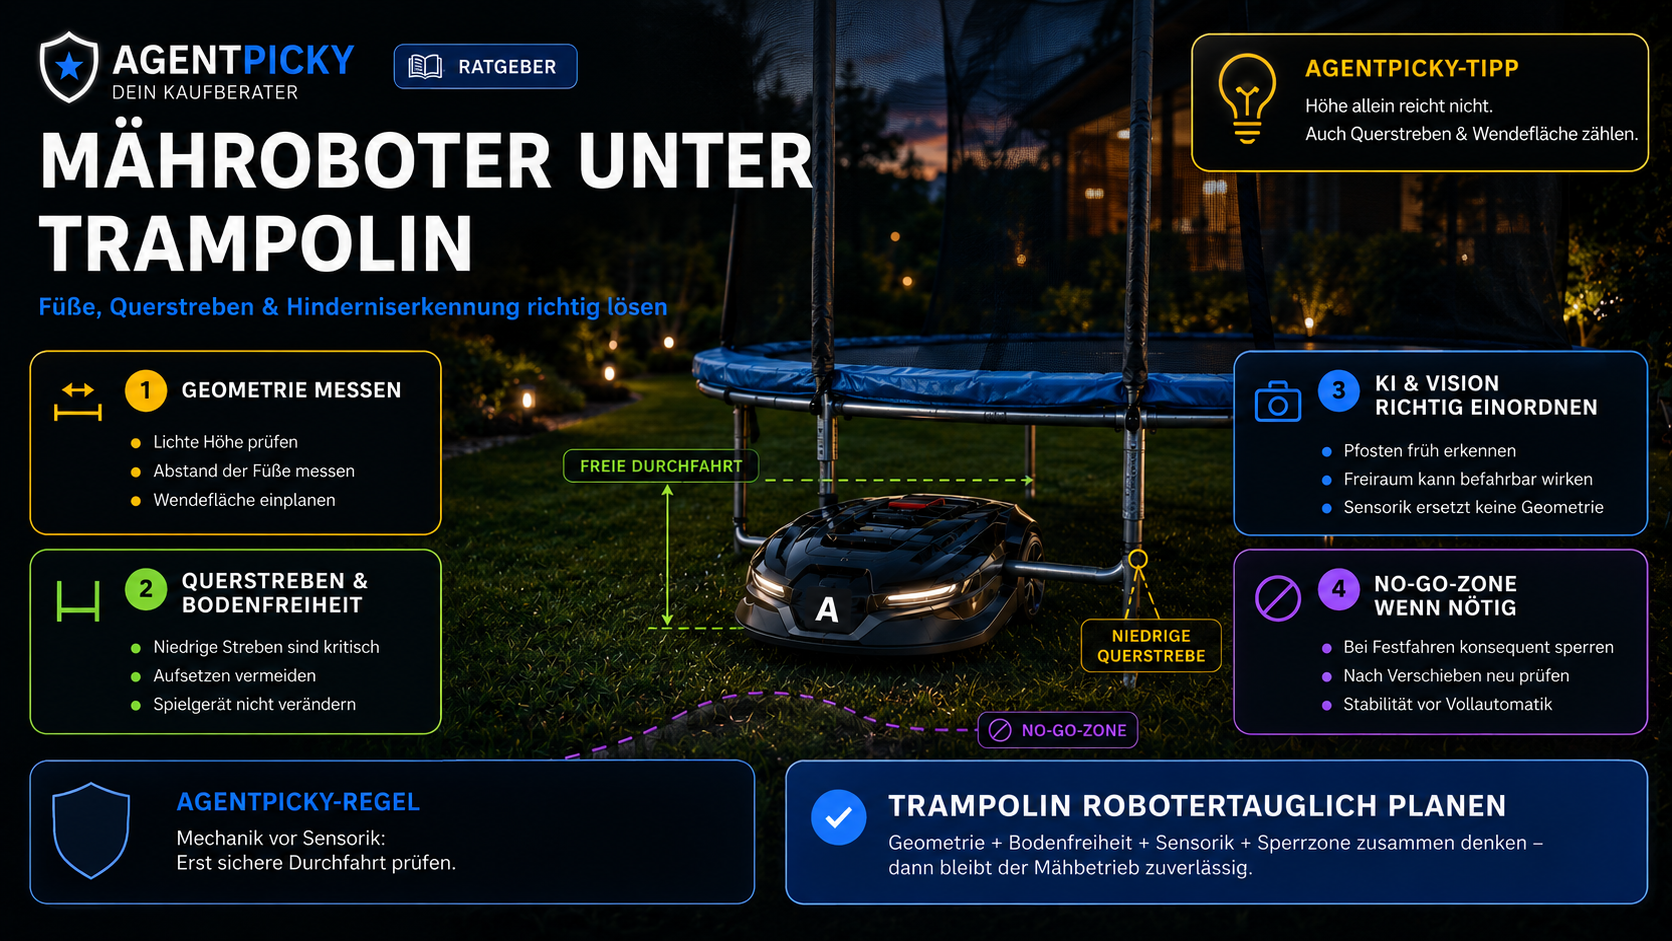
Die vier entscheidenden Maße unter dem Trampolin
| Maß / Faktor | Warum wichtig? | Typisches Problem |
|---|---|---|
| Lichte Höhe | Der Mäher muss inklusive Sensoraufbau unter die Konstruktion passen | Oberteil wird erkannt oder Gehäuse bleibt hängen. |
| Abstand zwischen den Füßen | Bestimmt Einfahrt, Ausfahrt und Wendemanöver | Zu enge Durchfahrt führt zu Kollisionen. |
| Höhe der Querstreben | Entscheidet, ob Räder und Unterboden darüberkommen | Aufsetzen, Festfahren oder Hebesensor. |
| Freie Wendefläche | Der Roboter muss seine Richtung ändern können | Er fährt hinein, findet aber keinen stabilen Ausweg. |
Vision und KI: Warum ein Trampolin für Sensoren ungewöhnlich ist
Husqvarna beschreibt in seinen aktuellen Hinweisen zur KI-Objekterkennung einen wichtigen Sonderfall: Objekte, die nicht vollständig auf dem Boden stehen, können für einen Mähroboter schwieriger einzuschätzen sein. Das Gerät erkennt beispielsweise die Beine einer Gartenbank oder eines Trampolins, kann den erhöhten Bereich dazwischen aber als weiter entfernten und grundsätzlich befahrbaren Raum interpretieren.
Genau deshalb ist eine moderne Kamera nicht automatisch die Lösung für jedes Trampolin. Sie kann Kollisionen reduzieren, gleichzeitig aber dazu führen, dass der Roboter bewusst unter die Konstruktion fahren möchte. Ob das funktioniert, hängt wieder von den realen Abmessungen ab.
Trampolinfüße: senkrechte Beine oder U-Rahmen
Einzelne senkrechte Beine sind vergleichsweise einfach: Sie ähneln Pfosten und können umfahren werden. U-förmige Rahmen oder horizontale Bodenstreben sind anspruchsvoller, weil sie direkt im Fahrweg liegen.
GARDENA nennt Trampoline in seiner Hilfe als Beispiel für Bereiche, die eine Insel benötigen können. Fährt der Roboter auf ein erhöhtes Teil auf, kann der Hebesensor auslösen. Dann stoppt das Gerät, obwohl rundherum genügend Rasen vorhanden wäre.
Querstreben versenken – gute Idee?
In Foren wird häufig empfohlen, Querstreben bündig in den Rasen einzulassen, damit ein Mähroboter darüberfahren kann. Mechanisch kann eine flache Überfahrt den Mähbetrieb erleichtern. Trotzdem solltest du tragende Teile eines Trampolins nicht ohne Freigabe des Herstellers verändern, eingraben oder anders montieren.
Trampoline sind sicherheitsrelevante Spielgeräte. Veränderungen an Rahmen, Standposition oder Verankerung können Stabilität, Korrosion und Gewährleistung beeinflussen. Der Mähroboter muss sich an die sichere Spielgeräte-Installation anpassen – nicht umgekehrt.
Wann eine No-go-Zone die bessere Lösung ist
Wenn der Mähroboter regelmäßig unter dem Trampolin hängen bleibt, ist eine Sperrzone meist zuverlässiger als ständige Neustarts. Husqvarna empfiehlt für wiederkehrende Problemstellen unter einem Kindertrampolin ausdrücklich einen ausgeschlossenen Bereich oder eine Insel. Bei virtuellen Systemen lässt sich die Zone in der App anlegen; bei klassischen Kabelsystemen wird das Hindernis als Insel ausgegrenzt.
GARDENA bietet mit ZoneProtect zusätzlich eine temporäre kabelbasierte Mähverbotszone an und nennt Trampoline ausdrücklich als Anwendungsbeispiel. Das zeigt: Hersteller behandeln Spielgeräte je nach Geometrie bewusst als potenziell auszuschließende Bereiche.
| Situation | Sinnvolle Strategie | Warum? |
|---|---|---|
| Hohe Konstruktion, große freie Abstände, keine niedrigen Streben | Kontrollierten Testlauf durchführen | Gute Chance auf automatischen Betrieb. |
| Enge Beine oder häufige Kollisionen | No-go-Zone / Insel | Zu viele Wendemanöver und Festfahr-Risiko. |
| Niedrige horizontale Querstreben | Bereich aussparen oder sichere bauliche Lösung prüfen | Aufsetzen und Hebesensor möglich. |
| Trampolin wird häufig verschoben | Flexible Sperrzone bzw. Karte anpassen | Statische Karte kann schnell falsch werden. |
| Nur gelegentlich Gras darunter schneiden | Manuell mähen oder Hersteller-Handmodus nutzen | Kein unnötig komplexer Dauerbetrieb. |
Was passiert, wenn der Roboter den Bereich komplett meidet?
Moderne Vision- und LiDAR-Systeme können auch das Gegenteil verursachen: Das Trampolin wird sehr defensiv als großes Hindernis bewertet und der Roboter fährt gar nicht darunter, obwohl mechanisch genug Platz wäre. Aktuelle Supportfälle 2026 zeigen dieses Verhalten bei verschiedenen Sensorplattformen.
Das ist nicht automatisch ein Defekt. Manche Hersteller erlauben Einstellungen für zugängliche Bereiche, Hindernishöhe oder ignorierte Hinderniszonen. Solche Optionen sind modellabhängig und sollten nur genutzt werden, wenn du geprüft hast, dass der Mäher den Bereich mechanisch gefahrlos befahren kann.
Systematisches oder zufälliges Mähen unter dem Trampolin?
Husqvarna empfiehlt systematische Mähmuster vor allem für offene, flache Flächen mit wenigen Hindernissen. Für komplexe Bereiche mit vielen Hindernissen wie Trampolinen oder Blumenbeeten kann unsystematisches Mähen geeigneter sein.
Das bedeutet nicht, dass systematische Navigation unter jedem Trampolin schlecht funktioniert. Wenn das Gerät für parallele Bahnen aber häufig an Füßen wenden muss, kann ein flexibleres Fahrmuster praktischer sein.
Was ist mit Schaukel, Spielturm und Fußballtor?
Die gleiche Logik gilt für andere Spielgeräte. Senkrechte Pfosten sind meist einfacher als niedrige horizontale Bodenstreben. Bei Schaukeln können Stützen und Querfüße problematisch sein; bei Fußballtoren sind dünne Rahmen und Netze zusätzliche Risiken. Navimow nennt bei aktuellen Vision-Systemen sowohl Schaukeln als auch Trampoline unter den erkannten Alltagsobjekten.
- Netze, Seile und lose Gurte dürfen nicht in den Mähbereich hängen.
- Niedrige Querstreben sind kritischer als senkrechte Pfosten.
- Spielzeug vor dem Mähfenster trotzdem entfernen.
- Dauerhaft problematische Bereiche gezielt als No-go-Zone markieren.
- Nach jeder Verschiebung eines Spielgeräts einen kontrollierten Testlauf durchführen.
Welche Funktionen helfen bei einem Garten mit Spielgeräten?
| Funktion | Nutzen | Priorität |
|---|---|---|
| KI-/Vision-Hinderniserkennung | Pfosten, Trampolin und andere Spielgeräte früh erfassen | hoch |
| Flexible No-go-Zonen | Problemstellen schnell ausnehmen | sehr hoch |
| App-Kartenbearbeitung | Nach Verschieben der Spielgeräte Grenzen anpassen | hoch |
| LiDAR / 360°-Sensorik | Komplexe Hindernisgeometrie räumlich erfassen | hoch bei vielen Spielgeräten |
| Manueller Fahrmodus | Einzelne Bereiche gezielt bearbeiten | praktisch |
| Große Flächenleistung | Mehr Mähkapazität | für Trampolin-Probleme kaum relevant |
Der 7-Punkte-Check vor dem automatischen Mähen
- Lichte Höhe mit der maximalen Bauhöhe des Mähroboters vergleichen.
- Engsten Abstand zwischen den Trampolinfüßen messen.
- Niedrigste Querstrebe und Bodenfreiheit des Roboters prüfen.
- Kontrollieren, ob Netze, Gurte oder Spielzeug in den Fahrbereich hängen.
- Ersten Durchlauf unter Aufsicht durchführen.
- Prüfen, ob der Roboter sauber hinein- und wieder herausfahren kann.
- Bei wiederholtem Festfahren konsequent eine Sperrzone oder Insel anlegen.
Fläche, Navigation, Hindernisse und Gartengeometrie entscheiden darüber, welcher Mähroboter wirklich passt. Der AgentPicky-Berater grenzt passende Modelle für deinen Garten ein.
Mähroboter-Berater startenFazit: Unter dem Trampolin entscheidet Mechanik vor Sensorik
Ein moderner Mähroboter kann unter einem Trampolin hervorragend arbeiten – wenn die Geometrie passt. Genügend Höhe, breite Durchfahrten und keine niedrigen Querstreben sind wichtiger als ein besonders großer Sensor- oder KI-Funktionsumfang.
Vision und LiDAR können Kollisionen reduzieren und Spielgeräte erkennen. Wenn der Roboter aber regelmäßig zwischen den Füßen feststeckt oder auf einer Strebe aufsetzt, ist eine No-go-Zone die professionellere Lösung. Ziel ist ein stabiler Mähbetrieb ohne wiederkehrende Eingriffe.
Häufige Fragen zu Mährobotern unter Trampolinen
Kann ein Mähroboter unter einem Trampolin mähen?
Ja, wenn genügend lichte Höhe, breite Durchfahrten und keine problematischen Querstreben vorhanden sind. Ein kontrollierter Testlauf ist sinnvoll.
Warum bleibt mein Mähroboter am Trampolin hängen?
Typische Ursachen sind enge Fußabstände, niedrige Querstreben, viele Kollisionen oder zu wenig Wendefläche. Husqvarna nennt Kindertrampoline ausdrücklich als mögliche Festfahrstelle.
Soll ich das Trampolin als No-go-Zone markieren?
Wenn der Roboter dort wiederholt festfährt oder aufsetzt, ja. Virtuelle Sperrzonen oder eine Kabel-Insel sind dann meist zuverlässiger.
Erkennt ein Mähroboter Trampolinfüße?
Viele moderne Vision- und LiDAR-Systeme erkennen Pfosten und Trampolinstrukturen. Erhöhte Konstruktionen können trotzdem komplex sein, weil der Raum darunter als befahrbar wirken kann.
Darf ich Querstreben des Trampolins eingraben?
Tragende Teile sollten nicht ohne ausdrückliche Herstellerfreigabe verändert, eingegraben oder anders montiert werden.
Was tun, wenn unter dem Trampolin Gras stehen bleibt?
Prüfe zuerst, ob der Mäher den Bereich sicher erreichen kann. Je nach Modell können zugängliche Bereiche oder Sensoreinstellungen helfen. Alternativ bleibt temporäres Versetzen oder manuelles Mähen.
Welcher Mähroboter ist für Gärten mit vielen Spielgeräten geeignet?
Modelle mit guter Hinderniserkennung, flexiblen No-go-Zonen und einfacher Kartenbearbeitung sind besonders praktisch. Entscheidend bleibt die tatsächliche Geometrie der Spielgeräte.
Quellenbasis
- Husqvarna: aktuelle Fehlerhilfe „Festgefahren“ mit Kindertrampolin als konkretem Beispiel.
- Husqvarna: aktuelle KI-Vision-Hilfe zu permanenten und erhöhten Objekten wie Kindertrampolinen.
- Husqvarna: Leitfaden 2026 zu systematischem und unsystematischem Mähen in Gärten mit vielen Hindernissen.
- GARDENA: ZoneProtect – temporäre Mähverbotszone, ausdrücklich auch für Trampoline.
- Navimow: aktuelle VisionFence-Informationen mit Trampolinen und Schaukeln als erkannte Alltagsobjekte.
- Aktuelle Supportfälle 2026 zu LiDAR-/Vision-Mährobotern unter Trampolinen als ergänzende Praxis- und Search-Intent-Kontrolle.
Passende Inhalte
Mähroboter im Garten mit Hund: Sicherheit, Hundekot & Hinderniserkennung
Ein Mähroboter kann in einem Haushalt mit Hund gut funktionieren – aber nicht, wenn Hinderniserkennung mit garantierter Sicherheit verwechselt wird. Entscheidend sind Betriebszeiten, Objekterkennung und ein aufgeräumter Rasen.
Mähroboterca. 10 Min.Aktualisiert August 2026
Kaufberatung öffnen
Mähroboter bei Pool & Teich: Sicherheitsabstand, Begrenzung und Absturzschutz
Pool, Teich oder offene Absturzkante machen die Mähroboter-Installation sicherheitskritisch. Virtuelle Sperrzonen sind praktisch, ersetzen aber nicht in jedem Fall eine physische Barriere.
Mähroboterca. 9 Min.Aktualisiert August 2026
Kaufberatung öffnen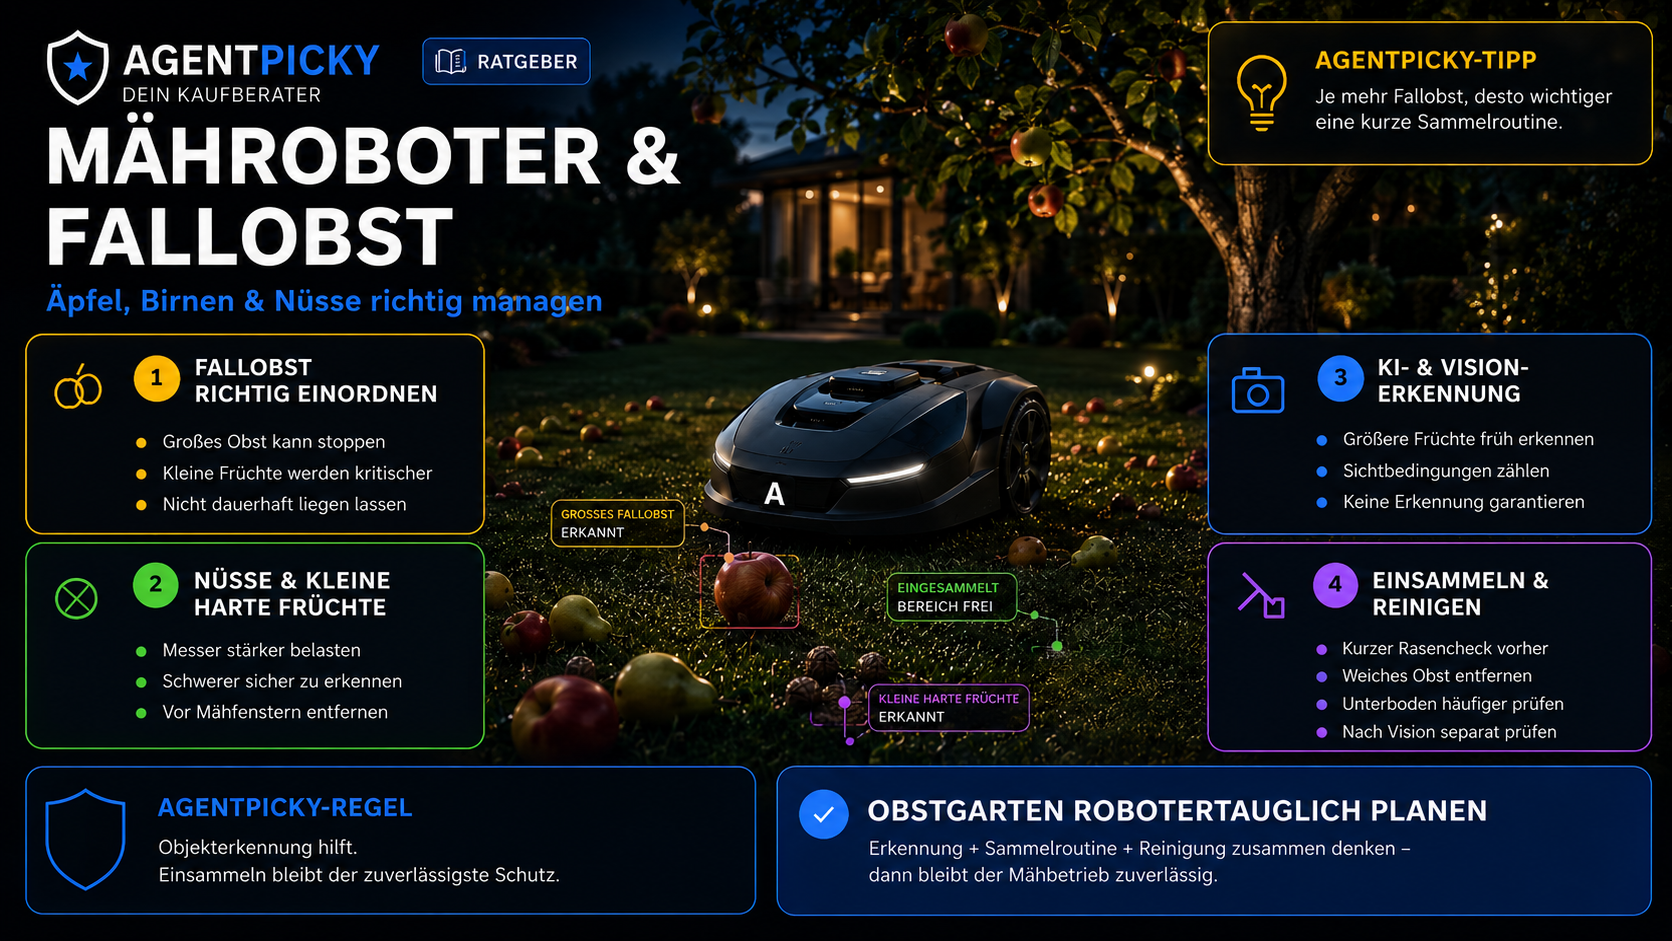
Mähroboter & Fallobst: Äpfel, Birnen, Nüsse und Hinderniserkennung
Fallobst ist für Mähroboter mehr als nur ein kleines Hindernis. Größe, Härte, Reifegrad und Erkennung entscheiden darüber, ob der Roboter ausweicht, stoppt, verschmutzt oder die Messer unnötig belastet.
Mähroboterca. 9 Min.Aktualisiert August 2026
Kaufberatung öffnen