AgentPicky Technik-Ratgeber 2026
RTK-Mähroboter 2026: Referenzstation, NRTK oder Cloud-RTK – was braucht dein Garten wirklich?
RTK ist nicht gleich RTK. Entscheidend ist, woher der Mähroboter seine Korrekturdaten bekommt: von einer lokalen Referenzstation, einem Network-RTK-Dienst oder einer Cloud-Lösung.
Mähroboterca. 10 Min.Aktualisiert September 2026
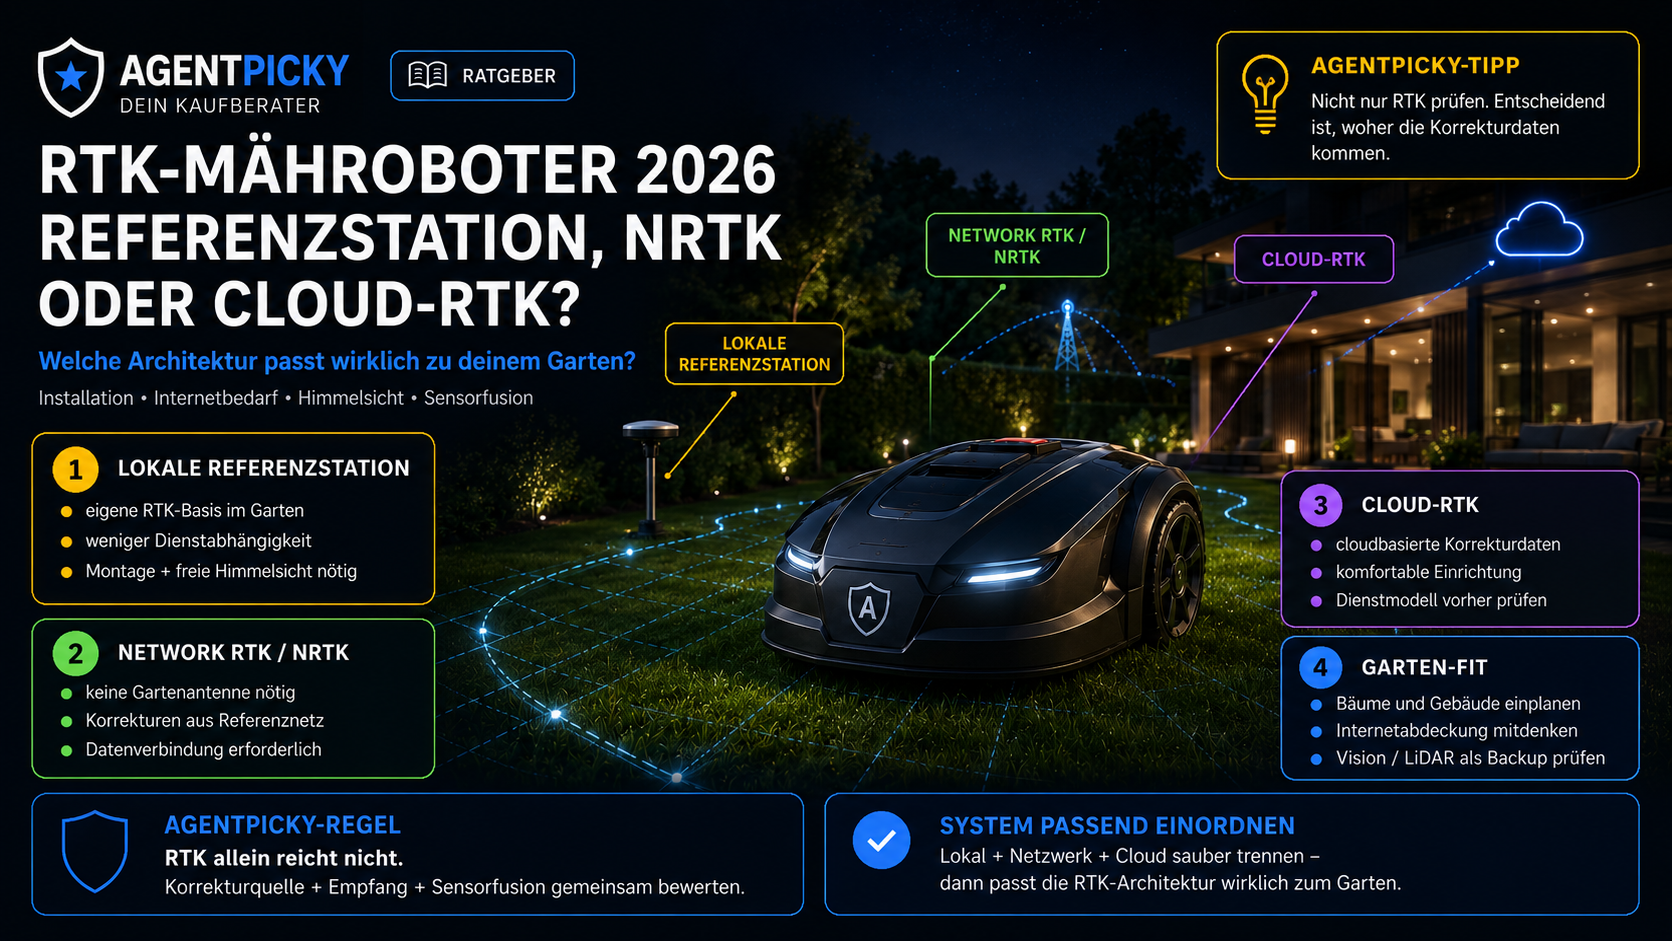
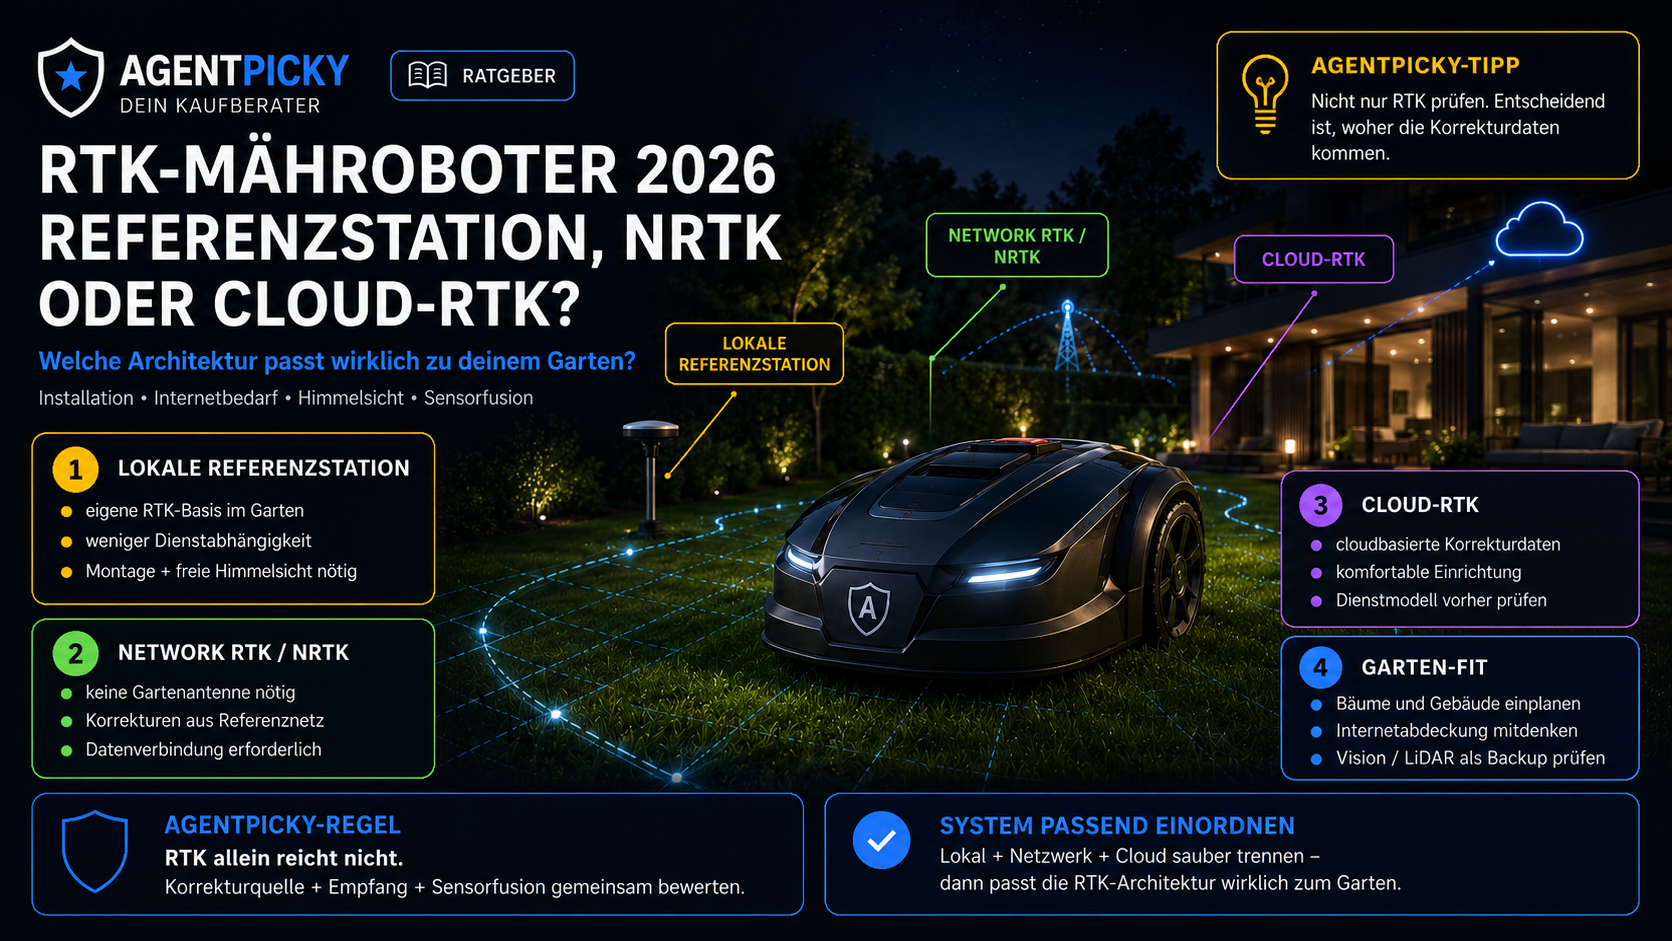
- RTK ist die Positionierungsmethode – lokale Referenzstation, Network RTK und Cloud-RTK beschreiben unterschiedliche Wege, wie der Mähroboter präzise Korrekturdaten erhält.
- Eine lokale RTK-Referenzstation steht auf oder nahe deinem Grundstück. Sie kann besonders interessant sein, wenn du eine eigenständige Lösung ohne dauerhafte Internetabhängigkeit möchtest.
- Network RTK beziehungsweise NRTK nutzt ein externes Netz professioneller Referenzstationen. Dadurch entfällt die eigene Gartenantenne, der Mäher benötigt aber eine passende Netzabdeckung und in der Regel eine stabile Datenverbindung.
- Cloud-RTK ist kein überall identischer Technikstandard. Hersteller verwenden den Begriff für cloudbereitgestellte RTK-Korrekturen; technisch kann die zugrunde liegende Infrastruktur je nach Anbieter unterschiedlich aufgebaut sein.
- Keine lokale Antenne bedeutet nicht keine Satellitenabhängigkeit: NRTK- und Cloud-RTK-Systeme bleiben GNSS-basiert und brauchen weiterhin ausreichend nutzbare Satellitensignale am Mäher.
- Bäume, hohe Gebäude und enge Hauskorridore können auch bei NRTK problematisch sein. Kamera, LiDAR oder andere Sensorfusion können solche Bereiche modellabhängig stabilisieren.
- Für den Kauf sollte daher nicht nur „RTK: ja/nein“ geprüft werden. AgentPicky trennt künftig auch die RTK-Abhängigkeit und die Art der Korrekturdaten.
Die richtige Frage lautet nicht „Hat der Mäher RTK?“, sondern „Woher kommen seine Korrekturdaten – und funktioniert genau diese Architektur in meinem Garten zuverlässig?“
Kurzantwort: Wenn du 2026 einen RTK-Mähroboter kaufst, reicht die Angabe „RTK“ allein nicht mehr aus. Moderne Systeme können ihre Präzisionskorrekturen aus einer lokalen Referenzstation im Garten, aus einem Network-RTK-Dienst oder über eine herstellereigene Cloud beziehen. Für den Nutzer sehen alle drei Varianten ähnlich aus – virtuelle Grenzen und systematische Navigation –, technisch unterscheiden sich Installation, Internetabhängigkeit und Ausfallszenarien aber deutlich.
Genau diese Trennung ist in der neuen AgentPicky-Masterdatenbank wichtig. Statt ein Modell nur pauschal als RTK-fähig zu markieren, wird die RTK-Abhängigkeit separat bewertet. Die Masterdatenbank umfasst 281 gültige Mähroboter-SKU-Modelle; fehlende Angaben bleiben dabei ausdrücklich UNKNOWN statt automatisch zu Nein zu werden.
Was macht RTK bei einem Mähroboter überhaupt?
GNSS-Satellitensignale allein liefern für virtuelle Rasengrenzen häufig nicht die notwendige Präzision. RTK – Real Time Kinematic – ergänzt die Satellitenposition des Mähers um Korrekturdaten einer bekannten Referenz. Dadurch lassen sich systemabhängig Positionen im Zentimeterbereich bestimmen.
Die entscheidende Frage ist deshalb: Wo befindet sich diese Referenz beziehungsweise woher kommen die Korrekturdaten? Genau hier trennen sich klassische lokale RTK-Systeme, Network RTK und cloudbasierte Varianten.
| Variante | Korrekturdaten kommen von | Lokale Antenne | Internet für Navigation | Typischer Vorteil |
|---|---|---|---|---|
| Lokale RTK-Referenzstation | Referenzstation auf dem Grundstück | ja | je nach System nicht zwingend | lokal kontrollierbare, eigenständige Architektur |
| Network RTK / NRTK | Netz externer Referenzstationen | nein | typischerweise ja | keine Antenneninstallation im Garten |
| Cloud-RTK | Hersteller-Cloud beziehungsweise cloudbasierter Korrekturdienst | meist nein | typischerweise ja | vereinfachte Installation |
| Hybrid | RTK plus Vision/LiDAR/IMU/VIO | abhängig von RTK-Variante | abhängig vom System | zusätzliche Orientierung bei schwierigen Bedingungen |
1. Lokale RTK-Referenzstation: maximale Kontrolle im eigenen Garten
Beim klassischen RTK-Aufbau installierst du eine Referenzstation mit freier Sicht zum Himmel auf oder nahe deinem Grundstück. Mäher und Referenzstation beobachten dieselben Satellitensignale; die Station liefert die Korrekturdaten an den Roboter.
Husqvarna beschreibt die EPOS RS1 beispielsweise als eigenständige Lösung, die für die Navigation keine Internetverbindung benötigt. Sie ist besonders dann interessant, wenn auf dem Rasen keine stabile Mobilfunk- oder WLAN-Abdeckung vorhanden ist. Gleichzeitig muss die Referenzstation selbst sinnvoll montiert werden und freie Himmelsicht haben.
Husqvarna erklärt die Anforderungen und Unterschiede zwischen EPOS über die Cloud und einer lokalen Referenzstation.
Primärquelle: Husqvarna EPOS Cloud vs. Referenzstation2. Network RTK / NRTK: keine eigene Antenne, aber ein externer Dienst
Network RTK ersetzt die einzelne private Referenzstation durch ein Netz fest installierter GNSS-Referenzstationen. Der Dienst berechnet Korrekturdaten für die Region und überträgt sie über eine Datenverbindung an den Mähroboter. Für den Gartenbesitzer entfällt dadurch die eigene RTK-Antenne.
Segway Navimow beschreibt sein Network RTK genau so: Der Mäher verbindet sich über das Netzwerk mit einer geeigneten Korrekturquelle, eine lokale Antenne ist nicht erforderlich. Für unterstützte Modelle stellt Navimow den Dienst modellabhängig ohne zusätzliche Kosten bereit; vor dem Kauf muss die regionale Abdeckung geprüft werden.
Mammotion verfolgt mit dem iNavi Service einen ähnlichen Ansatz. Der Hersteller beschreibt Network RTK beziehungsweise NetRTK als Positionierungsdienst ohne physische Basisstation im Garten. Auch hier ist eine Internetverbindung Teil des Konzepts, etwa über 4G oder WLAN.
Navimow erklärt Network RTK, Abdeckungsprüfung und den Betrieb ohne lokale Antenne.
Primärquelle: Segway Navimow Network RTKMammotion beschreibt die Funktionsweise von Network RTK und den iNavi Service ohne lokale Basisstation.
Primärquelle: Mammotion Network RTK3. Cloud-RTK: Begriff genau lesen
Cloud-RTK wird im Mährobotermarkt nicht überall identisch verwendet. Technisch entscheidend ist nicht das Wort „Cloud“, sondern welche Infrastruktur dahintersteht und wie der Roboter die Korrekturdaten erhält.
Husqvarna bietet EPOS über die Husqvarna Cloud als Alternative zur lokalen Referenzstation an. Der Mäher benötigt dabei eine stabile Internetverbindung im Arbeitsbereich. Ambrogio bezeichnet verschiedene aktuelle RTK-Modelle ausdrücklich als Cloud-RTK-Systeme und nutzt eine cloudbasierte Infrastruktur für die Positionskorrektur.
4. Keine Antenne bedeutet nicht keine Satellitenprobleme
Eine der wichtigsten Fehlannahmen lautet: Wenn keine RTK-Antenne im Garten steht, spielen Bäume oder Gebäude keine Rolle mehr. Das ist falsch. Network- und Cloud-RTK ändern die Quelle der Korrekturdaten – der Mähroboter selbst muss weiterhin GNSS-Satellitensignale empfangen können.
Husqvarna weist auch bei Cloud-EPOS darauf hin, dass je nach Modell freie Sicht zum Himmel über die gesamte Rasenfläche relevant sein kann. Genau deshalb kombinieren aktuelle Hersteller RTK immer häufiger mit Vision, VSLAM, VIO, LiDAR, IMU oder Radsensorik.
Bei Baumkronen und Gebäuden entscheidet nicht nur die RTK-Variante, sondern auch die Sensorfusion des konkreten Modells.
Mähroboter unter Bäumen: Navigation vergleichen5. Hybrid-RTK: Warum Vision und LiDAR immer wichtiger werden
Network RTK löst die Antenneninstallation, aber nicht jede lokale Navigationssituation. Deshalb kombinieren aktuelle Systeme mehrere Technologien. Navimow nutzt bei bestimmten Modellen Network RTK zusammen mit Vision, VSLAM oder LiDAR. Mammotion kombiniert NetRTK je nach Modell mit Kamera oder LiDAR.
Für komplexe Gärten ist das häufig wichtiger als die Frage lokal gegen Cloud. Ein Mäher kann theoretisch perfekte Korrekturdaten erhalten und trotzdem unter einer dichten Baumkrone lokal zu wenig GNSS-Information sehen. Zusätzliche Umfelderfassung kann dann die Navigation stabilisieren.
Der Technikvergleich erklärt, wann Satellitenpositionierung, Kamera und LiDAR jeweils ihre Stärken ausspielen.
RTK, LiDAR und Vision im Gesamtvergleich6. Welche RTK-Variante passt zu welchem Garten?
| Gartensituation | Eher interessant | Warum |
|---|---|---|
| Offen, gute Himmelsicht, stabiles Mobilfunk/WLAN | NRTK oder Cloud-RTK | wenig Installationshardware und einfache Einrichtung |
| Offen, aber schwache Internetabdeckung | lokale Referenzstation | Korrekturdaten können lokal und unabhängiger bereitgestellt werden |
| Viele Bäume und Gebäude | Hybrid-RTK mit Vision/LiDAR | zusätzliche lokale Orientierung neben GNSS |
| Keine Antenne am Haus gewünscht | NRTK / Cloud-RTK | kein lokaler Referenzstationsaufbau |
| Langfristig möglichst unabhängig von externem Dienst | lokale Referenzstation | weniger Cloud-/Netzabhängigkeit bei entsprechendem System |
| Sehr große oder professionelle Fläche | herstellerspezifische Großflächen-RTK-Lösung | Reichweite und Mehrmaschinenbetrieb separat prüfen |
7. Was kostet die RTK-Architektur langfristig?
Bei der lokalen Referenzstation entstehen typischerweise einmalige Hardwarekosten. Bei Network- oder Cloud-RTK kann der Dienst im Kauf enthalten sein, zeitlich begrenzt kostenlos sein oder später ein Abo beziehungsweise eine Mobilfunkleistung benötigen.
Genau deshalb sollte AgentPicky einen Network-RTK-Mäher nicht pauschal als „ohne Zusatzkosten“ bewerten. Segway Navimow nennt für verschiedene aktuelle Consumer-Modelle kostenlosen Network-RTK-Zugang inklusive benötigter Mobilfunkdaten. Mammotion bewirbt für ausgewählte Modelle kostenlosen Zugang zum iNavi Service. Solche Bedingungen sind jedoch produkt- und zeitabhängig und müssen unmittelbar vor dem Kauf erneut geprüft werden.
8. Die neue AgentPicky-Datenlogik: RTK nicht mehr nur als Ja/Nein
Die neue AgentPicky-Masterdatenbank wurde genau für solche Unterschiede erweitert. Sie enthält 281 gültige Mähroboter-SKU-Modelle und trennt Navigationsart und RTK-Abhängigkeit voneinander. Damit kann ein Modell künftig nicht nur als „RTK vorhanden“ bewertet werden, sondern auch danach, ob eine externe Referenzstation benötigt wird oder ein Network-/Cloud-Ansatz unterstützt wird.
Das ist für den Advisor wichtig: Zwei Modelle können beide RTK nutzen und trotzdem völlig unterschiedliche Anforderungen an Installation, Internetabdeckung und Gartenstruktur haben. UNKNOWN bleibt dabei bewusst UNKNOWN, wenn die Architektur nicht belastbar verifiziert ist.
9. Kauf-Check: Diese sieben Fragen solltest du beantworten
- Habe ich auf der gesamten Rasenfläche stabile Mobilfunk- oder WLAN-Abdeckung?
- Möchte oder kann ich eine lokale RTK-Referenzstation mit freier Himmelsicht installieren?
- Gibt es viele Bäume, hohe Gebäude oder schmale Bereiche mit eingeschränkter Satellitensicht?
- Hat das konkrete Modell Vision, LiDAR oder andere Sensorik als Fallback beziehungsweise Ergänzung?
- Ist der Network- oder Cloud-RTK-Dienst an meinem Standort offiziell verfügbar?
- Sind Dienst, Mobilfunkdaten und Korrekturdaten dauerhaft enthalten oder entstehen später Kosten?
- Was passiert mit Navigation und Karte, wenn Internet oder Cloud vorübergehend nicht verfügbar sind?
Wenn du ausdrücklich keine Referenzstation installieren möchtest, vergleicht dieser Ratgeber NRTK zusätzlich mit LiDAR und Vision.
Mähroboter ohne lokale RTK-Antenne vergleichenDieser Ratgeber erklärt, welche Funktionen lokal bleiben und welche Systeme Internet für Cloud- oder Korrekturdienste benötigen.
Mähroboter ohne WLAN oder InternetFazit: Die Korrekturquelle ist Teil des Garten-Fits
Lokale Referenzstation, Network RTK und Cloud-RTK können alle zu sehr präziser satellitengestützter Navigation führen. Sie lösen aber unterschiedliche praktische Probleme. Eine lokale Station kostet Installationsaufwand, kann dafür unabhängiger von der Internetabdeckung sein. Network- und Cloud-RTK sparen Hardware im Garten, benötigen dafür einen verfügbaren Dienst und eine funktionierende Datenverbindung.
Für offene Gärten mit stabiler Konnektivität ist NRTK beziehungsweise Cloud-RTK oft besonders komfortabel. Bei schwacher Netzabdeckung kann eine lokale Referenzstation die robustere Architektur sein. Unter Bäumen oder zwischen Gebäuden entscheidet zusätzlich die Sensorfusion. Deshalb sollte „RTK“ 2026 nie allein auf der Vergleichsliste stehen.
Häufige Fragen zu RTK, NRTK und Cloud-RTK
Was ist der Unterschied zwischen RTK und NRTK?
RTK beschreibt die hochpräzise GNSS-Korrekturmethode. NRTK beziehungsweise Network RTK bezieht die Korrekturdaten aus einem externen Netz von Referenzstationen statt aus einer einzelnen lokalen Basisstation im Garten.
Braucht ein NRTK-Mähroboter eine RTK-Antenne?
Normalerweise keine eigene lokale Referenzantenne auf deinem Grundstück. Er benötigt jedoch den vom Hersteller unterstützten Network-RTK-Dienst und eine passende Datenverbindung.
Ist Cloud-RTK dasselbe wie NRTK?
Nicht zwingend. Die Begriffe können sich überschneiden, sind aber technisch nicht automatisch identisch. Cloud-RTK beschreibt cloudbereitgestellte Korrekturdaten; Network RTK beschreibt typischerweise eine vernetzte Referenzstations-Infrastruktur.
Funktioniert Network RTK ohne Internet?
In der Regel nein, weil die Korrekturdaten über eine Datenverbindung zum Mäher gelangen. Die genaue Verbindung kann je nach Hersteller über WLAN, Mobilfunk oder eine integrierte Datenlösung erfolgen.
Ist eine lokale RTK-Station genauer?
Nicht pauschal. Genauigkeit hängt von System, Entfernung, Satellitenbedingungen und Herstellerarchitektur ab. Husqvarna nennt beispielsweise unterschiedliche Genauigkeitsbereiche für Cloud-EPOS und lokale beziehungsweise professionelle Referenzstationen.
Hilft NRTK unter Bäumen?
NRTK beseitigt die lokale Antenne, aber nicht die GNSS-Abhängigkeit des Mähers. Unter dichter Baumkrone sind zusätzliche Vision-, LiDAR- oder andere Fallback-Systeme besonders relevant.
Welche Variante ist für mich am besten?
Bei guter Himmelsicht und stabiler Datenabdeckung ist Network- oder Cloud-RTK komfortabel. Bei schwacher Internetabdeckung kann eine lokale Referenzstation sinnvoller sein. Bei komplexen Gärten sollte zusätzlich die Sensorfusion bewertet werden.
Quellenbasis und Methodik
- AgentPicky Master Database FINAL_AI_READY, Stand 31.08.2026: 281 gültige Mähroboter-SKU-Modelle; NULL bleibt unbekannt, RTK-Abhängigkeit wird separat bewertet.
- Husqvarna Österreich/Deutschland: aktuelle EPOS-Dokumentation zu Cloud-Installation, lokaler Referenzstation RS1 sowie RTK-GNSS; geprüft am 01.09.2026.
- Segway Navimow Europe: aktuelle Network-RTK-Dokumentation, unterstützte Produktserien und Abdeckungsprüfung; geprüft am 01.09.2026.
- Mammotion Europe/Deutschland: aktuelle Dokumentation zu Network RTK beziehungsweise iNavi Service und lokalen RTK-Referenzstationen; geprüft am 01.09.2026.
- Ambrogio Robot Deutschland: aktuelle Produkt- und Technologieangaben zu Cloud-RTK; geprüft am 01.09.2026.
- Dienstabdeckung, Kosten und unterstützte Modelle können sich ändern und müssen unmittelbar vor dem Kauf beim Hersteller erneut geprüft werden.
- Ein praktischer AgentPicky-Test wurde für diesen Artikel nicht behauptet.
Gib Gartenfläche, Satellitensicht, Bäume, Konnektivität und weitere Anforderungen an. AgentPicky grenzt passende Navigationssysteme und Modelle anhand bestätigter Produktdaten ein.
Mähroboter-Berater startenPassende Inhalte
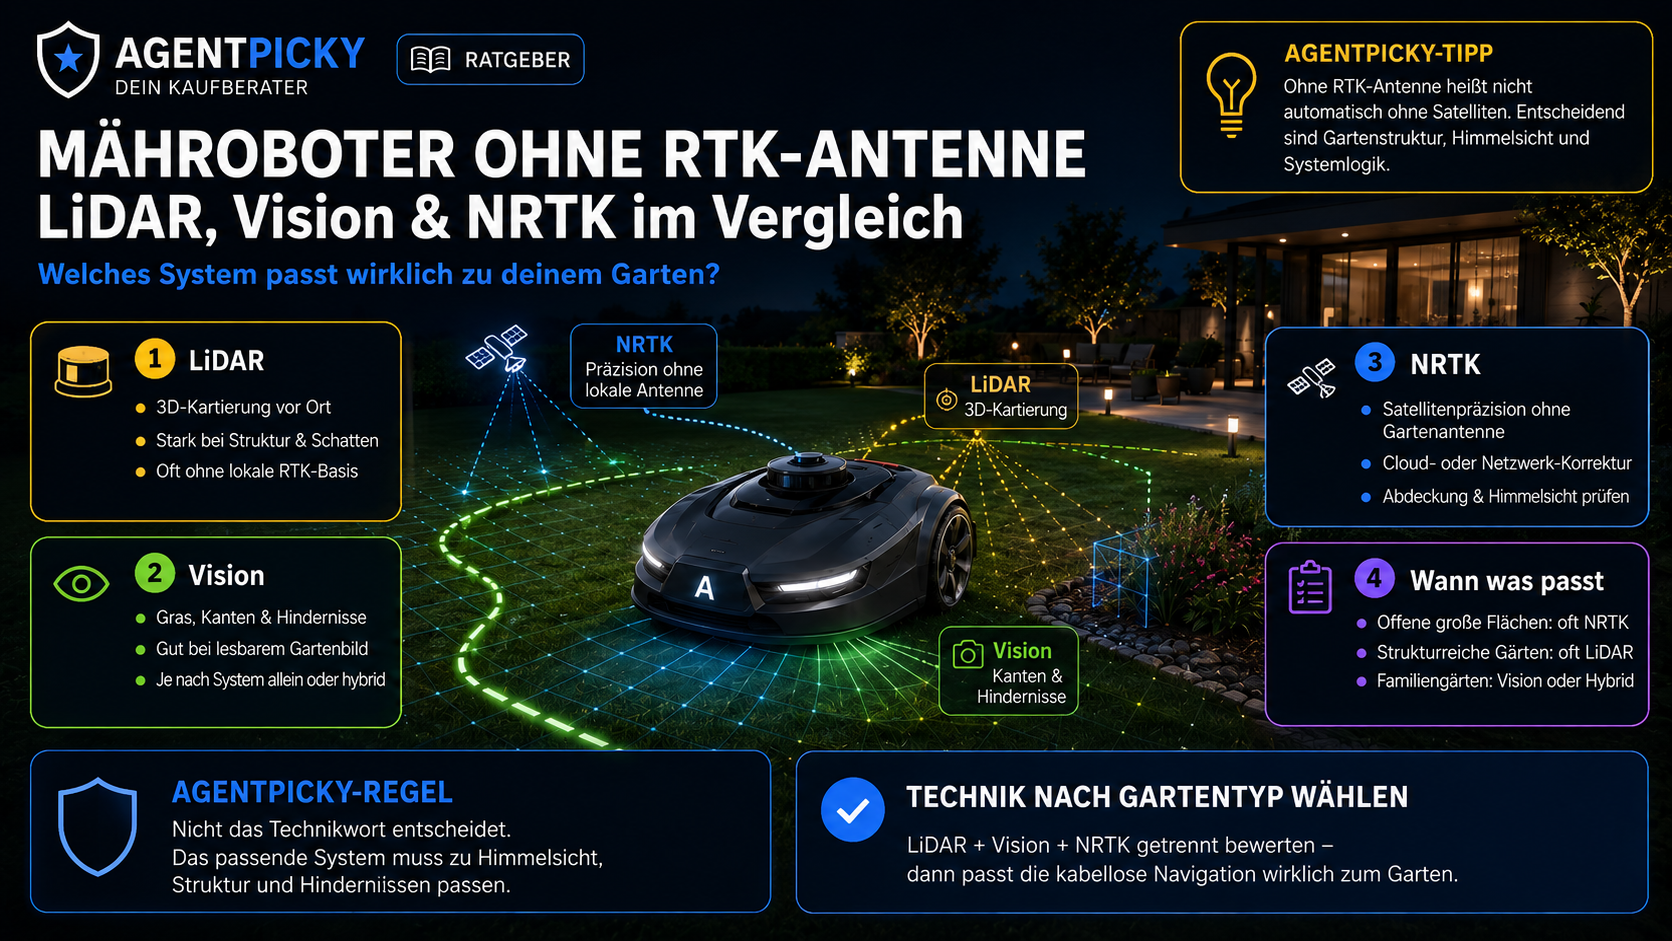
Mähroboter ohne RTK-Antenne: LiDAR, Vision & NRTK im Vergleich
Ohne RTK-Antenne heißt nicht automatisch ohne Präzision. LiDAR, Vision und NRTK lösen das kabellose Mähen auf unterschiedliche Weise – und passen deshalb zu unterschiedlichen Gärten.
Mähroboterca. 10 Min.Aktualisiert August 2026
Kaufberatung öffnen
Mähroboter kaufen 2026: So findest du den richtigen Rasenroboter
Wer 2026 einen Mähroboter kaufen will, sollte nicht mit Marke oder Preis beginnen. Entscheidend sind Garten-Fit, Navigation, Komplettpaket und langfristige Kosten.
Mähroboterca. 10 Min.Aktualisiert August 2026
Kaufberatung öffnen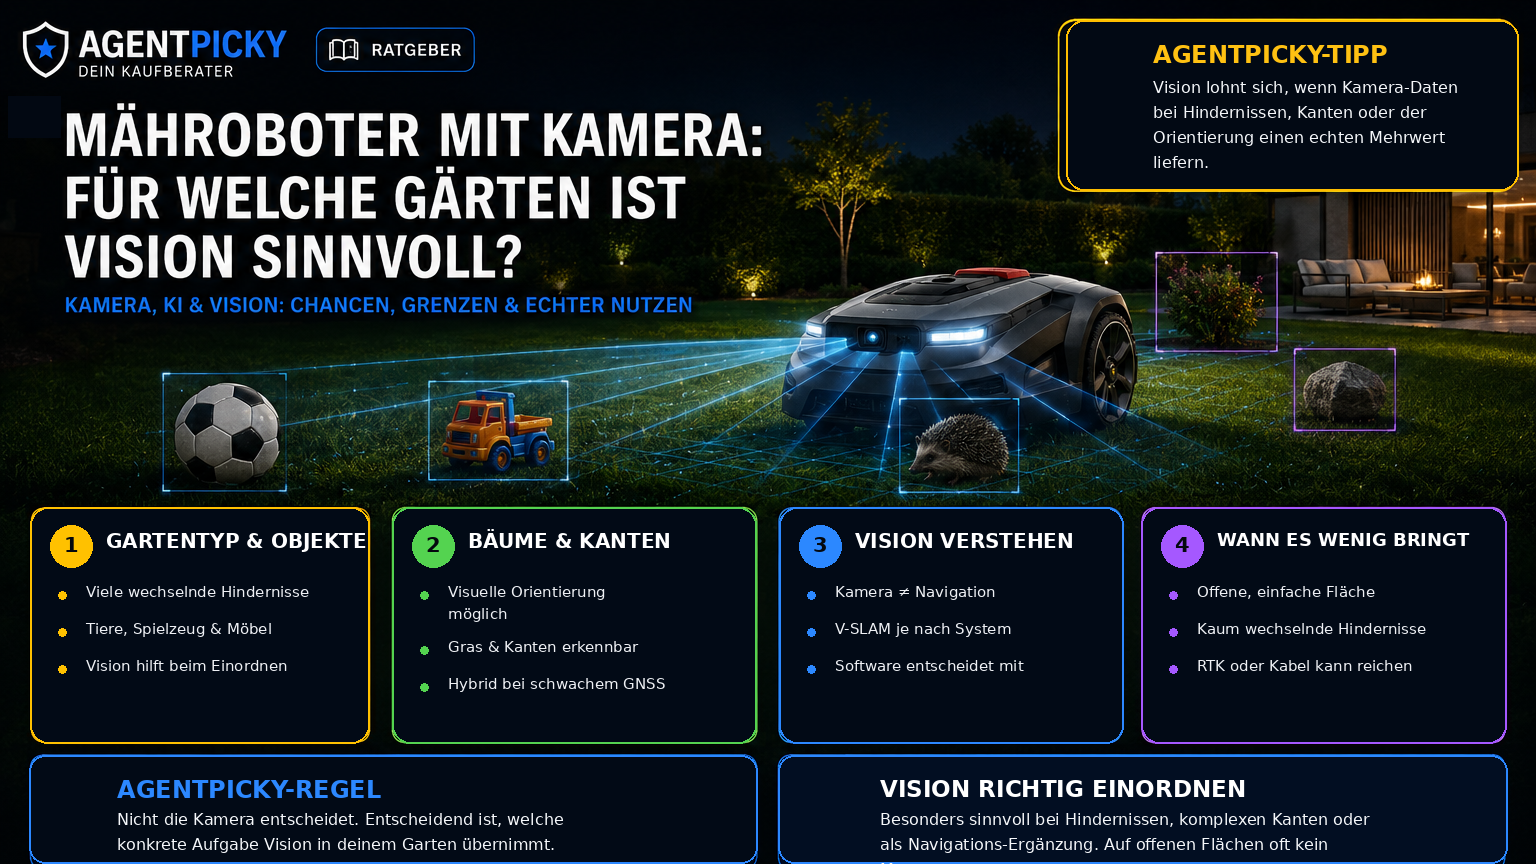
Mähroboter mit Kamera 2026: Für welche Gärten ist Vision sinnvoll?
Vision ist besonders sinnvoll, wenn ein Mähroboter Gras, Kanten, Hindernisse oder visuelle Orientierungspunkte verstehen muss. In einfachen offenen Gärten ist eine Kamera dagegen oft kein Muss.
Mähroboterca. 12 Min.Aktualisiert August 2026
Kaufberatung öffnen